¿Qué tan lejos están los robots —aquellos capaces de correr, saltar y realizar volteretas— del punto en el que puedan comprender verdaderamente su entorno, tomar decisiones autónomas y operar de manera fiable?. En una entrevista reciente con *The Paper*, Sun Lining, profesor distinguido de la Universidad de Soochow, señaló que, si bien se han logrado avances significativos en el «cerebelo» —es decir, el cuerpo físico y los sistemas de control de movimiento de los robots— y algunos productos de IA corporeizada podrían llegar al mercado en un plazo de tres a cinco años, el desarrollo de un «cerebro» corporeizado, capaz de alcanzar un nivel de inteligencia general comparable al humano, sigue siendo un objetivo a largo plazo.
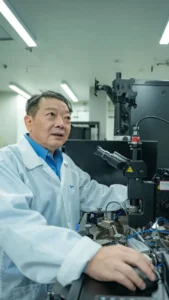
Sun Lining es un experto veterano en el campo de la robótica en China. Completó sus estudios de grado, maestría y doctorado en el Instituto de Tecnología de Harbin, donde posteriormente permaneció para llevar a cabo investigaciones en robótica.
En 2010, Sun se incorporó a la Universidad de Soochow. Actualmente, se desempeña como profesor distinguido y supervisor de doctorado, decano del Instituto de Tecnología de Fabricación Avanzada y director del Centro de Investigación en Robótica y Microsistemas (un laboratorio clave a nivel provincial). Con más de tres décadas de profunda dedicación al sector de la robótica, su labor investigadora abarca la robótica industrial, la robótica de manipulación a micro/nanoescala, la robótica médica, así como el control de robots y la industrialización de los resultados de investigación; áreas en las que posee una amplia experiencia y una trayectoria consolidada.
Los cinco componentes clave de los robots humanoides: el «cerebro» es lo último.
The Paper: Si analizamos los componentes de un robot humanoide, ¿cuáles considera que son los elementos técnicos más críticos?.
Sun Lining: En primer lugar, está la cuestión de los grados de libertad del robot. Un robot humanoide —con sus dos pies, dos piernas y brazos— debe integrar un gran número de grados de libertad en un espacio muy limitado. Desde la perspectiva del diseño, lograr una estructura ligera, compacta y biomimética es fundamental.
En segundo lugar, están las articulaciones del robot. Para que un robot pueda realizar acciones como volteretas o saltos, sus articulaciones —a pesar de su reducido tamaño— deben generar una gran potencia y una fuerza explosiva; requieren, por tanto, una alta densidad de potencia. Además, deben ser capaces de funcionar durante largos periodos sin sobrecalentarse, manteniendo al mismo tiempo una elevada fiabilidad; todo ello impone exigencias considerables a las capacidades de dichas articulaciones.
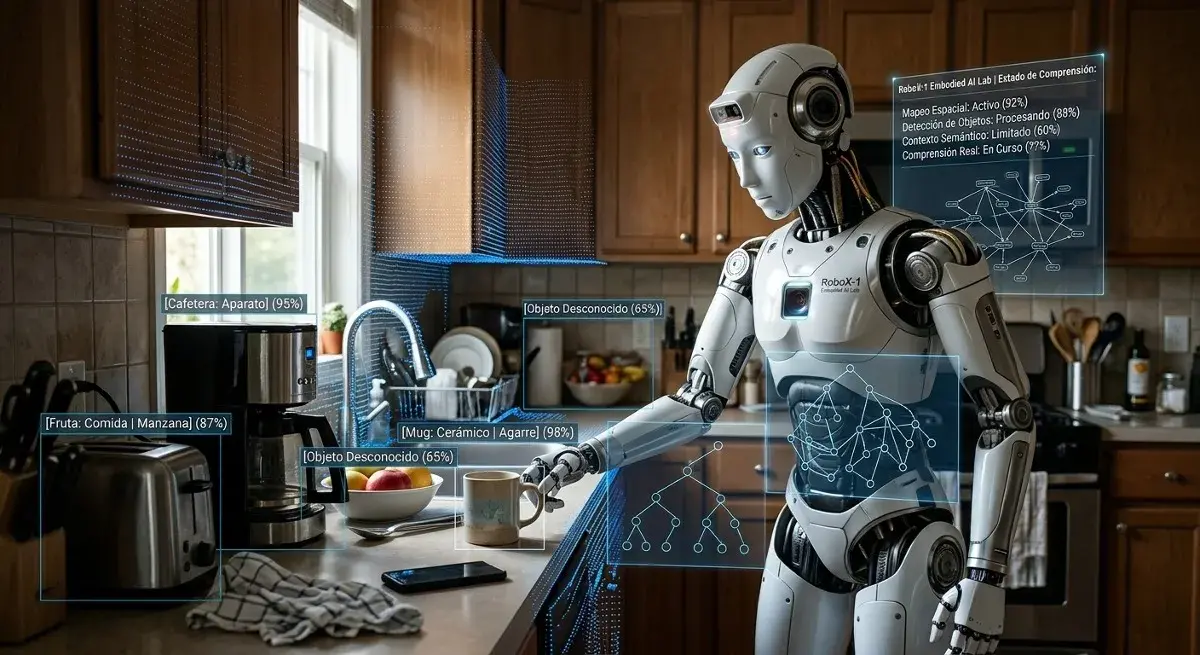
Por otro lado, un robot dotado de «inteligencia encarnada» (o *embodied AI*) debe ser capaz de percibir su entorno externo e interactuar con él; por consiguiente, la tecnología de detección constituye el tercer componente fundamental. Los seres humanos poseen los sentidos de la vista, el oído, el olfato, el tacto y la percepción térmica; la «inteligencia encarnada» —el concepto que destacamos— debe contar también con estas capacidades. No obstante, implementar cada una de estas modalidades sensoriales supone un desafío considerable.
Tomemos como ejemplo una mano robótica: requiere una «piel electrónica» para agarrar objetos delicados con gran precisión, lo que exige un nivel de agudeza sensorial que demanda un alto grado de integración tanto en la ciencia de materiales como en la tecnología de chips. Esto se extiende también a los sensores infrarrojos, que permiten al robot «ver» en la oscuridad o en condiciones meteorológicas adversas. Pensemos, por ejemplo, en los sensores de gas: mientras que un detector de gas doméstico convencional suele estar diseñado para identificar una sustancia específica —como el gas natural—, un ser humano es capaz de distinguir una amplia gama de olores diferentes. Esto abarca la vista, el oído, el tacto, el olfato y la percepción de la temperatura ambiental.
En cuarto lugar, el control del movimiento y la dinámica corporal global de un robot funcionan de manera muy similar al «cerebelo» humano. Cuando observamos a un robot bailando, agarrando objetos o colaborando con otros, es este «cerebelo» el que está en funcionamiento.
Una vez establecidos estos cuatro pilares técnicos, llegamos al quinto —el estado ideal de la inteligencia encarnada—: la capacidad de dar una orden a un robot sin necesidad de especificar los pasos operativos exactos. El robot traduce la instrucción humana en la secuencia de acciones necesaria. Mediante la percepción y la toma de decisiones, el robot determina su siguiente movimiento; esto es lo que constituye su «cerebro».
En resumen, los componentes fundamentales de un robot son su «cerebro», su «cerebelo» y sus «extremidades». El cerebelo se encarga del control del movimiento y la percepción, mientras que el cerebro gestiona el análisis y la toma de decisiones a partir de la información sensorial recibida. Desde la detección y el control del movimiento hasta las manos, articulaciones y brazos mecánicos, toda esta arquitectura —que abarca software, hardware y sistemas sensoriales— integra estas tecnologías clave para conformar un robot completo.
The Paper: ¿Qué tan «inteligente» es la actual inteligencia incorporada (embodied intelligence) en comparación con los robots industriales tradicionales?. ¿Qué tareas puede realizar que antes resultaban imposibles para los robots industriales o colaborativos?.
Sun Lining: Los primeros robots industriales —la primera generación— eran sistemas programables basados en la enseñanza (teach-based) que carecían de cualquier tipo de percepción sensorial. La segunda generación introdujo capacidades sensoriales y visuales limitadas; podían identificar la ubicación de un objeto que debían agarrar o detectar la posición de un cordón de soldadura, pero carecían de la capacidad para tomar decisiones de forma autónoma.
La tercera generación representa la inteligencia incorporada a la que aspiramos: sistemas capaces de realizar análisis y tomar decisiones de manera autónoma basándose en su entorno. Por ejemplo, si se le pide a un robot de este tipo que «abra esta tapa», es capaz de determinar por sí mismo dónde colocar la mano, cuánta fuerza aplicar y cómo ajustar su enfoque si el primer intento falla. Este proceso no consiste en una trayectoria rígida preprogramada, sino en una capacidad que surge de un sistema de bucle cerrado (closed-loop system) en el que el robot percibe, evalúa, actúa y recibe retroalimentación.
Cocinar constituye un excelente ejemplo de este tipo de sistema de bucle cerrado. Un robot podría, en un principio, imitar las acciones humanas para preparar un plato; sin embargo, si la cantidad de aceite, los ingredientes o la temperatura cambian, esas acciones iniciales podrían dejar de ser adecuadas. El robot debe evaluar el estado de los elementos en la sartén y realizar ajustes basándose en la retroalimentación y el aprendizaje por refuerzo. Las recetas culinarias suelen emplear términos imprecisos como «un chorrito», «fuego lento», «bien cocido» o «aromático»; expresiones que condensan una gran cantidad de experiencia humana y que resultan difíciles de cuantificar de forma directa. Para captar este conocimiento implícito, un robot debe integrar diversas entradas sensoriales —como datos visuales, temperatura, olor y retroalimentación táctil—, empleando al mismo tiempo un mecanismo para evaluar los resultados.
Alcanzar el estado ideal de «cerebro» llevará entre 20 y 30 años más.
The Paper: ¿Cuál es el nivel actual de capacidad analítica y de toma de decisiones en la IA incorporada (embodied AI)?. En su opinión, ¿cuánto tiempo pasará hasta que el «cerebro» de un robot alcance este estado ideal?.
Sun Lining: Siendo objetivos, si hablamos de una inteligencia de propósito general que se aproxime a la humana, aún no hemos llegado al nivel ideal. Podrían pasar entre 20 y 30 años más para que el «cerebro» alcance un estado tan avanzado; incluso la inteligencia artificial al estilo de la ciencia ficción que imaginábamos en nuestra juventud aún no se ha hecho realidad por completo.
En 2023, los robots apenas podían dar un par de pasos; en 2024, seguían limitados a unos pocos pasos y, como hemos visto en los maratones de robots, todavía son propensos a caerse. A partir de 2025, los robots empezaron a incorporarse a las fábricas para realizar tareas. En 2026, podemos observar el panorama actual, y esperamos que, a partir de 2027, vayan surgiendo gradualmente diversas aplicaciones.
Esto se debe a que el «cerebelo» (encargado de la coordinación y el movimiento) y las extremidades físicas han evolucionado con relativa rapidez, mientras que el «cerebro» —el centro cognitivo— se ha quedado atrás. Aunque estos robots poseen una «cabeza», carecen de una capacidad de pensamiento real. Los sensores siguen siendo limitados tanto en número como en alcance, y las capacidades analíticas aún no están lo suficientemente desarrolladas. Los métodos actuales suelen depender del control remoto, el «aprendizaje» (mediante demostraciones guiadas), la repetición de secuencias o bucles de retroalimentación básicos.
Si bien los ordenadores, los teléfonos inteligentes y los automóviles han alcanzado ya un alto nivel de inteligencia, los «cerebros» de los robots aún no han experimentado una transformación comparable. Creo que es perfectamente posible que asistamos a un avance significativo en los próximos 20 años.
Si observamos los precedentes históricos, los robots industriales tardaron 40 años en lograr una adopción masiva; los robots colaborativos, 15 años en consolidarse; y los dispositivos médicos, 20 años en obtener su validación. Si bien el panorama tecnológico actual es más favorable —gracias a los rápidos avances en el «cerebelo» (los componentes físicos encargados del control motor), que permiten desarrollar productos viables en un plazo de 3 a 5 años—, el «cerebro» (el núcleo cognitivo responsable de la toma de decisiones) sigue estando, en gran medida, en el terreno de la especulación teórica y requiere más tiempo para madurar.
The Paper: ¿Se debe el desarrollo relativamente más lento del «cerebro» a que los científicos y emprendedores han concentrado sus esfuerzos en el «cerebelo», o se trata de un desafío técnico inherente?
Sun Lining: Influyen varios factores.
En primer lugar, la potencia de cálculo. Lograr tanto velocidad como precisión en un modelo exige una capacidad computacional inmensa y chips de alto rendimiento. A veces, aunque exista un algoritmo, la CPU u otras plataformas informáticas carecen de la potencia necesaria para ejecutarlo, lo que genera un cuello de botella.
En segundo lugar, el algoritmo en sí. Incluso contando con suficiente potencia de cálculo, ¿posee el algoritmo la adaptabilidad necesaria?. ¿Puede realmente resolver el problema de la inteligencia?. Este sigue siendo un desafío sin resolver.
En tercer lugar, los datos. Los robots requieren cantidades masivas de datos. Una sola imagen de alta definición contiene una enorme cantidad de información; si pensamos en un movimiento capturado a decenas de fotogramas por segundo, sumado a los datos de cada articulación de los dedos, la escala resulta abrumadora. Además, esto requiere datos de alta calidad y la experiencia necesaria para procesarlos. Por consiguiente, son necesarios avances en los tres ámbitos: potencia de cálculo, algoritmos y datos.
China posee una ventaja competitiva en las áreas que corresponden al nivel del «cerebelo».
The Paper: ¿Es uno de los mayores problemas de la «inteligencia encarnada» (embodied intelligence) el hecho de que las expectativas del público sean, sencillamente, demasiado elevadas?.
Sun Lining: Se podría decir que sí; la gente suele sobreestimar el ritmo del desarrollo tecnológico. Por otro lado, sin cierto nivel de atención pública, sería difícil movilizar a las personas y los recursos necesarios para impulsar una tecnología de este tipo. Por tanto, un cierto grado de interés y «expectación» (o *hype*) cumple una función. No obstante, debemos mantener la objetividad en nuestros análisis: no hay que restar valor a este campo, pero tampoco debemos afirmar que se han logrado hitos que, en realidad, aún no se han alcanzado.
The Paper: ¿Qué capacidades, en su opinión, aún no se han logrado?
Sun Lining: Si hablamos de una inteligencia de propósito general que se acerque a las capacidades humanas, es poco probable que se alcance en los próximos cinco años. En cuanto a las aplicaciones prácticas, los robots pronto podrían ser viables para tareas específicas y bien definidas; sin embargo, no cabe esperar que un robot entre en un hogar y sea capaz de realizar cualquier tipo de tarea.
Por ejemplo, si dotáramos a un robot aspirador doméstico de un brazo robótico capaz de realizar tareas como limpiar un inodoro o recoger calcetines y zapatos, podríamos ver productos prácticos en el mercado en un plazo de unos dos años.
Creo que, en unos tres años, podríamos empezar a ver la implementación de aplicaciones para el cuidado de la salud y de personas mayores en el hogar. No obstante, no debemos esperar que los robots ofrezcan a las personas mayores dependientes el mismo nivel de atención que un cuidador profesional; eso es algo demasiado complejo. Por otro lado, es muy posible que, en un plazo de tres años, existan robots capaces de realizar tareas sencillas y rutinarias, como seguir el horario diario de una persona mayor, recordar la toma de medicamentos a horas determinadas o traer objetos como medicinas, café, un teléfono o un cargador.
En el futuro, podríamos ver la introducción gradual de robots de compañía de bajo coste; este tipo de productos podría aparecer en un plazo de tres a cinco años. En cuanto a las aplicaciones industriales, podrían asemejarse a las tareas automatizadas —como el tapado de botellas— que ya hemos visto anteriormente, aunque no cabe esperar que sustituyan por completo a los trabajadores humanos.
The Paper: ¿Qué opina sobre la actual «burbuja» en el sector?.
Sun Lining: Es una posibilidad real. El público tiene grandes expectativas, pero si, al cabo de tres años, no ha surgido ningún producto funcional o útil, el resultado será, inevitablemente, la decepción.
The Paper: A escala mundial, ¿en qué punto se encuentra China actualmente en el campo de la «inteligencia encarnada» (embodied intelligence)?.
Sun Lining: Al hablar del progreso tecnológico de China, debemos reconocer nuestros logros, pero teniendo cuidado de no exagerarlos.
¿Por qué se presta tanta atención a la robótica china?. Fundamentalmente, esto se debe a que China ha experimentado un desarrollo bastante rápido en ciertas áreas. En lo que respecta a la inteligencia encarnada —específicamente a las tecnologías que rigen las funciones «subcerebelosas», como el chasis físico del robot, sus articulaciones y el control de sus movimientos—, considero que China ya cuenta con una competitividad significativa.